CAN-BUS haberleşmesini anlamak: 7 temel nokta
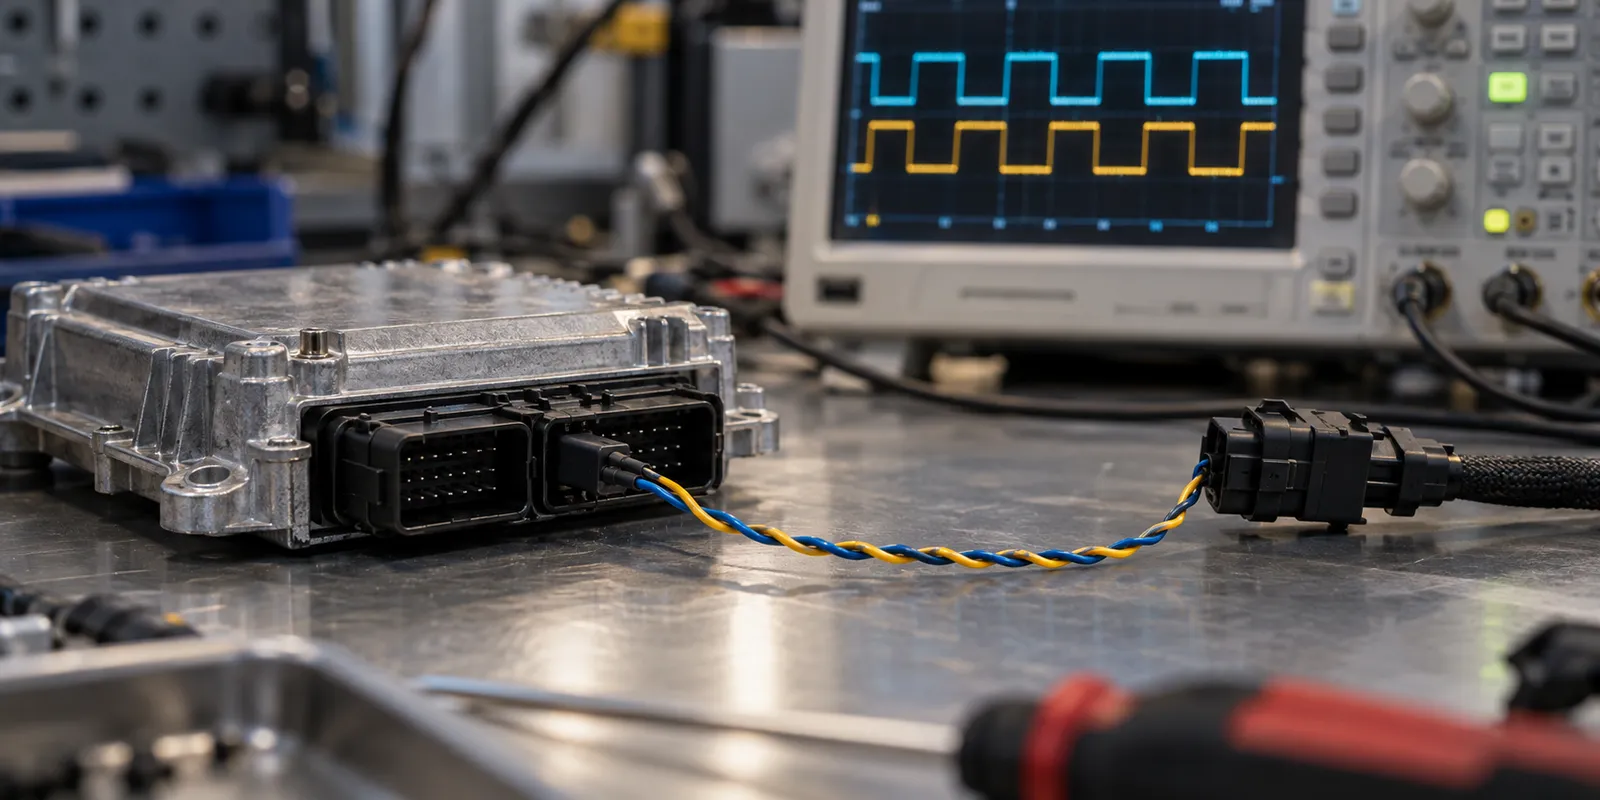
Bir araçta motor, şanzıman ve fren kontrol birimleri aynı haberleşme hattını paylaşabilir. CAN-BUS'ı anlamak için kablonun üzerindeki elektriksel sinyal ile o sinyalin taşıdığı mesajı birlikte düşünmek gerekiyor.
- Ortak hat, birden fazla kontrol birimi: Mesajlar ağa yayınlanır; her birim ihtiyaç duyduğu mesajları filtreleyebilir.
- İki iletken birlikte çalışır: Yüksek hızlı CAN'de CAN High ve CAN Low arasındaki gerilim farkı bilgiyi taşır. Hatların bükümlü olması, elektromanyetik parazitin etkisini azaltmaya yardımcı olur.
- Sonlandırma hattın uçlarındadır: Tipik yüksek hızlı CAN omurgasının iki ucunda 120 ohmluk sonlandırma bulunur. Her kontrol birimine ayrı sonlandırma eklemek doğru değildir.
- Gerilimleri birlikte okumak gerekir: Tipik bir yüksek hızlı CAN örneğinde iki hat resesif durumda yaklaşık 2,5 volttadır; dominant durumda CAN High yaklaşık 3,5 volta yükselirken CAN Low yaklaşık 1,5 volta iner. Bunlar örnek seviyelerdir; ölçüm, kullanılan alıcı-vericinin özellikleriyle değerlendirilir.
- Kimlik alanı mesajı ayırt eder: CAN kimliği, mesajın önceliklendirilmesinde de rol oynar. Tek başına belirli bir kontrol biriminin adresi olarak yorumlanmamalıdır.
- Uzunluk ile veri farklı alanlardır: Klasik CAN'de veri alanı en fazla 8 bayttır. Kimlik, uzunluk ve veri baytlarını ayırmak, bir kayıt satırını anlamanın ilk adımıdır.
- Ham baytlar kendini açıklamaz: Bir değerin devir, sıcaklık veya başka bir sinyal olduğunu anlamak için mesaj tanımları gerekir. DBC dosyası veya üretici dokümanı olmadan aynı bayt dizisine kesin anlam yüklenemez.
Benim için buradaki asıl ders şu: Sağlıklı görünen bir sinyal, mesajı doğru yorumladığımızı tek başına kanıtlamaz. Arıza ararken fiziksel hattı ve veri tanımlarını birlikte incelemek daha sağlam bir başlangıç sağlar.
İlgili video: @ridakworks